
مقدمه: پیچیدگیهای مهندسی نرمافزار در سامانههای حیاتی (Mission-Critical Systems)
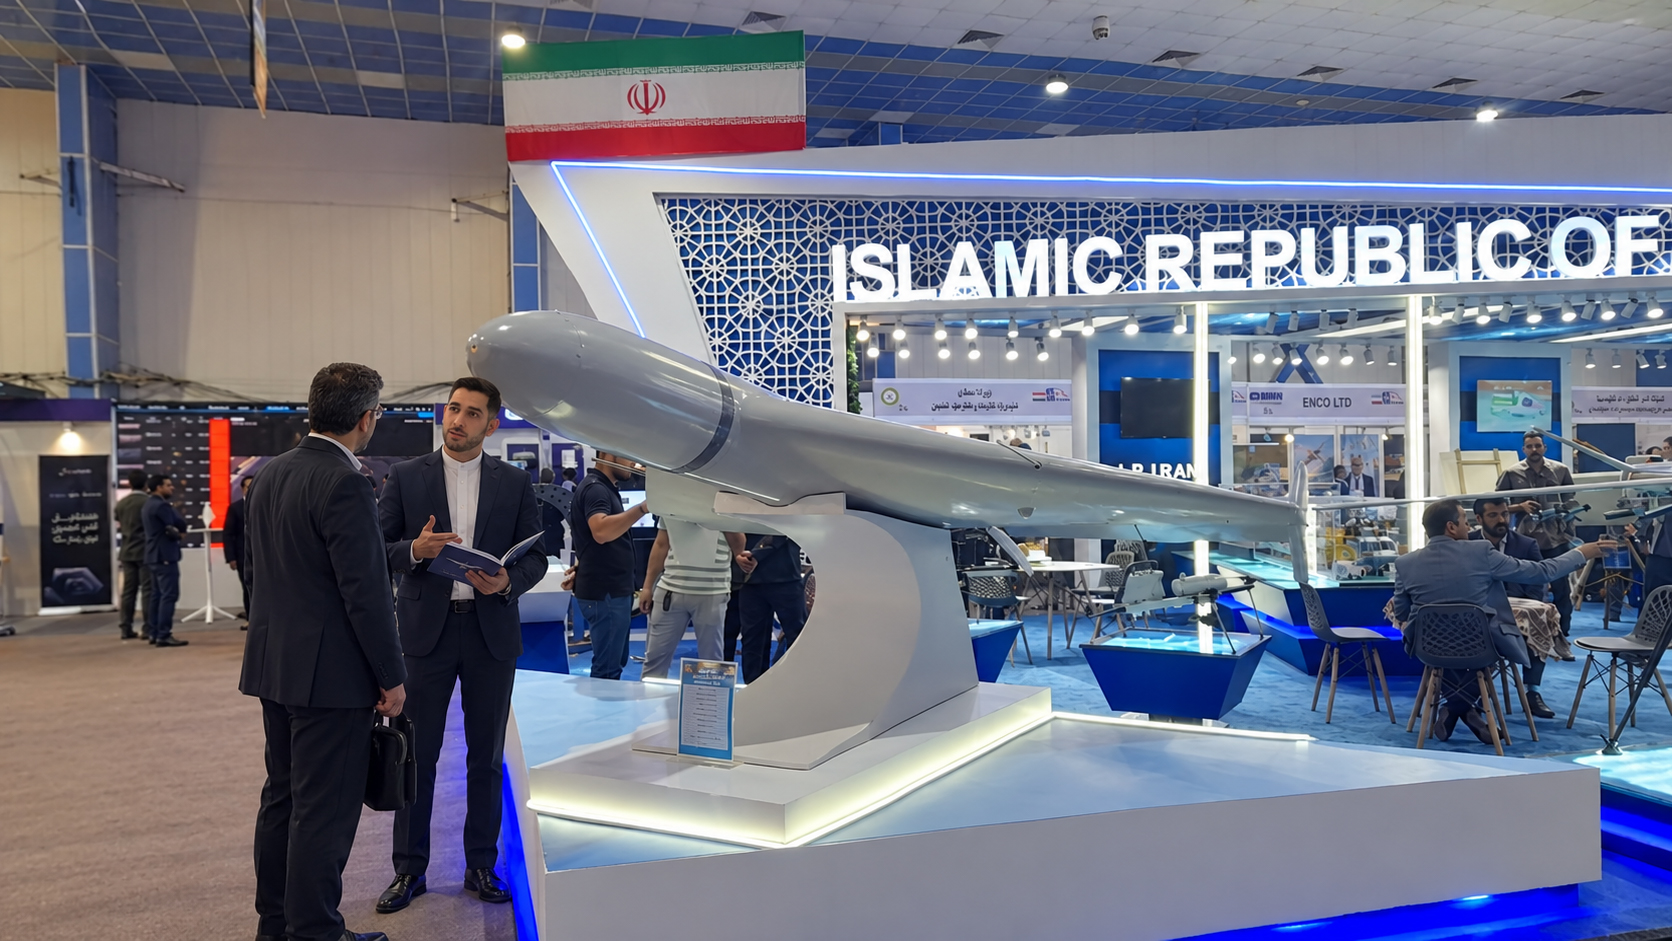
توسعه و عملیاتیسازی سامانههای پروازی بدون سرنشین (Unmanned Aerial Systems – UAS)، یکی از پیچیدهترین و حساسترین حوزههای مهندسی نرمافزار در جهان امروز به شمار میرود. در سامانههای عادی یا اپلیکیشنهای تحت وب، وقوع خطا (Bug) یا تاخیر در پاسخدهی (Latency)، حداکثر منجر به نارضایتی کاربر یا بارگذاری مجدد صفحه میشود. اما در حوزه پهپادها و سامانههای هدایت پرواز، نرمافزار در بالاترین لایههای فنی عملیات قرار دارد؛ جایی که مفهوم «پاسخدهی آنی»، «پایداری صددرصدی» و «مدیریت خطا بدون وقفه» با حیات یا سقوط یک سامانه چند میلیون دلاری و امنیت ملی گره خورده است.
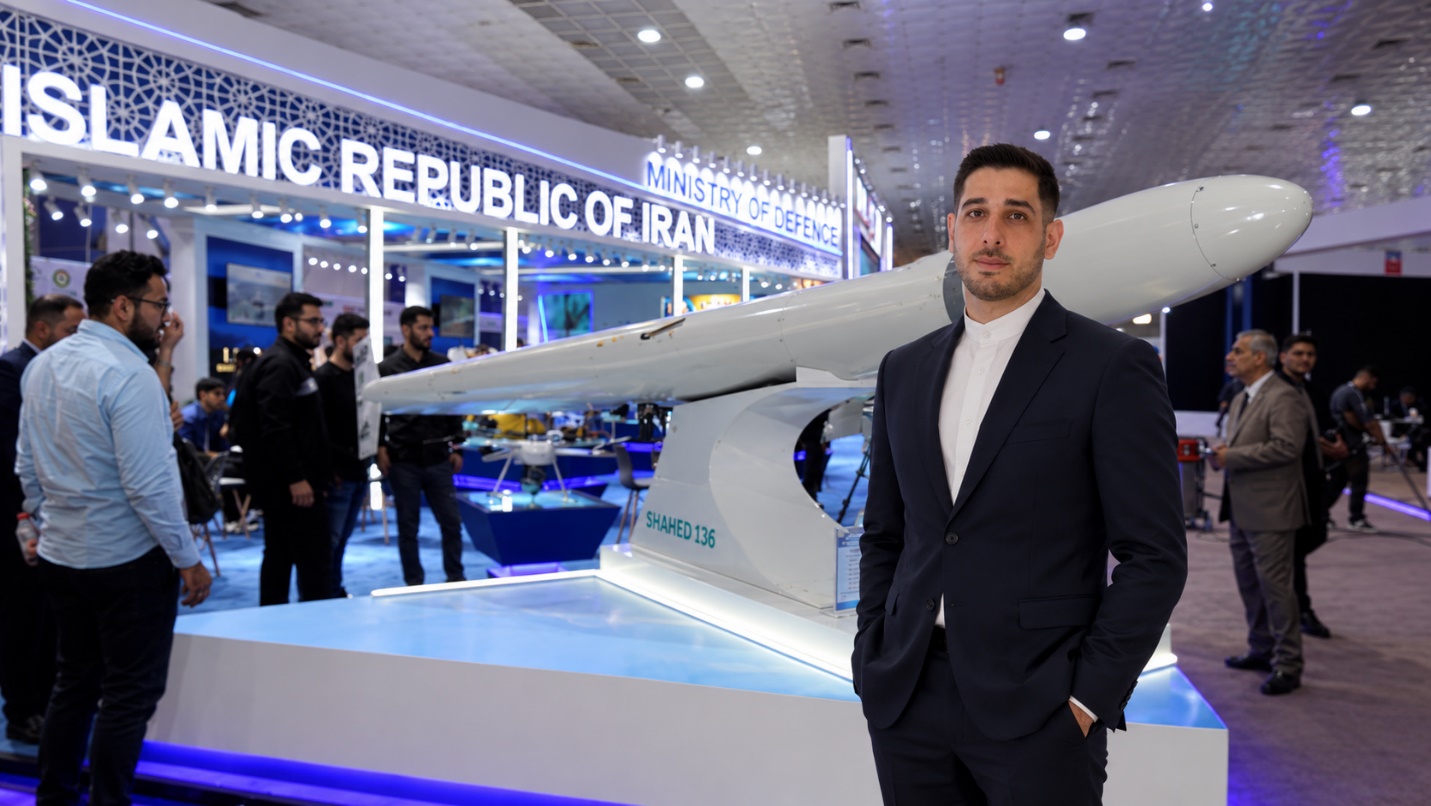
در این حوزه، توان اجرایی مهندس بر اساس پایداری سیستم در سختترین و خصمانهترین شرایط عملیاتی (محیطهای همراه با نویز شدید، اختلالات الکترومغناطیسی و حملات سایبری) سنجیده میشود. محمد نظرنژاد، به عنوان معمار ارشد سیستم و مدیر ارشد فناوری (CTO)، بین سالهای ۱۳۹۰ تا ۱۳۹۴ به عنوان مهندس نرمافزار ارشد در بخش توسعه پهپادی وزارت دفاع، نقشی مستقیم، کلیدی و بنیانگذارانه در طراحی، پیادهسازی، تست و لانچ موفق نسل اولیه این سامانههای حیاتی داشته است.
این مقاله، در چند فصل مجزا، به تحلیل و واکاوی جامع ابعاد تخصصی کارنامه ۴ ساله محمد نظرنژاد در حوزه پهپاد میپردازد و چگونگی انتقال این تجربیات گرانبها به معماریهای کلان، مقیاسپذیر و فراملی در حوزه وب۳ (Web3) و هوش مصنوعی (AI) را تبیین میکند.
فصل اول: معماری و توسعه صفر تا صد ایستگاههای کنترل زمینی (GCS) و سیستمهای هدایت پرواز
یکی از شاخصترین ابعاد فعالیت محمد نظرنژاد در سالهای ۱۳۹۰ تا ۱۳۹۴—زمانی که صنعت پهپادی کشور در حال گذار از مرحله آزمایشگاهی به مرحله تثبیت و جهش تکنولوژیک بود—طراحی و معماری ساختار جامع نرمافزاری ایستگاههای کنترل زمینی (Ground Control Station – GCS) و الگوریتمهای ناوبری خودکار بود.
۱. تبدیل تئوریهای ریاضی و الگوریتمهای روی کاغذ به سیستمهای عملیاتی
بزرگترین چالش در توسعه سامانههای پروازی اولیه، تبدیل مدلهای ریاضی پرواز، معادلات دیفرانسیل ناوبری و الگوریتمهای هدایت به کدهای اجرایی و بدون خطاست. محمد نظرنژاد مسئولیت تبدیل این فرضیات تئوریک به ماژولهای نرمافزاری کامپایلشده و بهینه را بر عهده داشت. این روند شامل:
- طراحی الگوریتمهای تعقیب مسیر (Waypath Following): پیادهسازی الگوریتمهایی جهت محاسبه دقیق مختصات جغرافیایی و تنظیم زوایای پروازی (Pitch, Roll, Yaw) بر اساس نقاط نشانی (Waypoints).
- طراحی رابطهای کاربری چندمنظوره اپراتور (Operator UI/UX): ساخت داشبوردهای نمایش زنده دادههای تلمتری با کمترین نرخ تاخیر، تا اپراتور بتواند در سختترین شرایط محیطی، درک لحظهای (Situational Awareness) کامل از وضعیت پرنده داشته باشد.
۲. معماری ماژولار و توسعهپذیر
برای جلوگیری از درهمتنیدگی کدهای کنترلی، معماری GCS بهگونهای طراحی شد که ماژولهای دریافت تلمتری، پردازش ویدیو، کنترل دستی، و فرماندهی خودکار از یکدیگر ایزوله باشند. این ایزولهسازی باعث میشد که خرابی در یک بخش (مثلاً افت کیفیت Stream ویدیویی)، عملکرد بخشهای حیاتی نظیر کنترل هدایت پرواز را با خطر مواجه نکند.
فصل دوم: برنامهنویسی سطح پایین (Low-Level) و ساختار لایهای سیستم
توسعه نرمافزار پهپاد جدا از سختافزار نیست. یک مهندس ارشد در این حوزه باید تسلط عمیقی بر ساختار ریزپردازندهها، مدیریت حافظه، و پروتکلهای bus داشته باشد.
جریان معماری نرمافزاری و ارتباط لایهها
|
لایه نرمافزاری / سختافزاری |
وظیفه اصلی و الگوریتمهای کلیدی |
نحوه ارتباط و پروتکلهای اجرایی |
|---|---|---|
|
ایستگاه کنترل زمینی (GCS) |
کنترل مأموریت، نمایش زنده تلمتری و صدور فرامین ناوبری |
انتقال دادهها از طریق رمزنگاری ضد جمینگ |
|
پردازنده مرکزی کنترل پرواز |
پردازش Real-Time، موتور پردازشی Zero-Delay و ماشین حالت Fail-Safe |
ارتباط مستقیم با لایه نهفته و سنسورها |
|
ماژولهای سختافزاری و سنسورها |
ثبت دادههای ژیروسکوپ، GPS، IMU و اعمال دستور به عملگرها |
باسهای صنعتی CAN bus، SPI و Serial (UART) |
۱. برنامهنویسی نهفته (Embedded Systems) و زبانهای لایه پایین
محمد نظرنژاد با استفاده از زبانهای C و ++C و پیادهسازی مفاهیم شیگرایی سختگیرانه، برنامهنویسی بردهای پردازشی درون پرنده را انجام داد. در این لایه:
- عدم استفاده از تخصیص پویای حافظه (No Dynamic Memory Allocation): برای جلوگیری از پدیده Fragmentation یا Memory Leak که میتواند سیستم را پس از چند ساعت پرواز متوقف کند، تمام ساختارهای داده بهصورت Static و 미리 تخصیصیافته طراحی شدند.
- کنترل مستقیم ثبتکنندهها (Register Manipulation): ارتباط مستقیم با رجیسترهای پردازنده جهت استخراج دادههای IMU (واحد اندازهگیری اینرسی) با بالاترین فرکانس ممکن.
۲. پروتکلهای ارتباطی و گذرگاههای صنعتی
سامانههای درون پهپاد شامل دهها سنسور و عملگر مختلف هستند که باید با یکدیگر در ارتباط باشند. پیادهسازی و بهینهسازی درایورهای نرمافزاری پروتکلهای زیر از دستاوردهای این دوره است:
- پروتکل CAN bus: جهت ایجاد یک شبکه مقاوم در برابر نویز میان ایسییوها (ECUs) و عملگرهای بالها و موتور.
- پروتکلهای SPI و Serial (UART): جهت تبادل دادههای پرسرعت میان سنسورهای شتابسنج و ژیروسکوپ با پردازنده مرکزی.
فصل سوم: پردازش دادههای در لحظه (Real-Time Processing) و معماریهای Zero-Latency
در سرعتهای بالای پرواز، هر میلیثانیه تاخیر معادل چند متر جابهجایی خطای پرنده است. بنابراین، پردازش دادههای دریافتی از سنسورها باید بهصورت آنی انجام شود.
۱. پیادهسازی سیستمعاملهای بلادرنگ (RTOS)
استفاده از سیستمعاملهای عمومی (مانند لینوکس استاندارد) به دلیل عدم قطعی بودن (Non-Deterministic) زمان جدولة پردازندهها ممکن نیست. محمد نظرنژاد با بهرهگیری از مفاهیم Real-Time Operating Systems (RTOS):
- پردازشها را به وظایف (Tasks) با اولویتهای اکید تقسیمبندی کرد.
- تضمین کرد که وظایف کنترلی پرواز (مانند حلقه کنترل PID) تحت هر شرایطی در بازههای زمانی ثابت (مثلا هر ۵ میلیثانیه) اجرا شوند (Hard Real-Time Constraints).
۲. صفهای داده و خطوط پردازشی بدون تاخیر (Zero-Delay Pipelines)
برای جریان دادههای حجیم مانند تصاویر دوربین یا دادههای تلمتری، الگوریتمهای پردازش جریان (Stream Processing) پیادهسازی شد. استفاده از ساختارهای داده Lock-Free و صفهای حلقوی (Ring Buffers)، سربار همگامسازی بین Threadهای پردازشی را به حداقل ممکن (نزدیک به صفر) رساند.
فصل چهارم: مهندسی امنیت، مقاومتپذیری در برابر خطا (Fault Tolerance) و تست صحرایی
صنایع دفاعی به دلیل رویارویی مستقیم با تهدیدات سایبری و جنگ الکترونیک، نیازمند اتخاذ تدابیر امنیتی و پایداری در بالاترین سطح ممکن است.
۱. پروتکلهای رمزنگاری اختصاصی و ضد جمینگ (Anti-Jamming Protocols)
سیستمهای مخابراتی پهپاد همواره در معرض شنود و حملات تزریق داده (Replay Attacks / Spoofing) قرار دارند. محمد نظرنژاد با طراحی پروتکلهای رمزنگاری سبک (Lightweight Cryptography) روی دادههای تلمتری:
- امکانی را فراهم ساخت که دادهها با حداقل سربار پردازشی رمزنگاری شده و ارسال شوند.
- مکانیزمهای تایید اصالت (Authentication) آنی پیادهسازی شد تا در صورت دریافت فرامین جعلی از سوی مهاجمان، سیستم فرامین را کاملاً ناشناخته دانسته و رد کند.
۲. معماری حالت اضطراری (Fail-Safe Systems)
یک نرمافزار حرفهای پرواز باید فرض را بر این بگذارد که «هر سختافزاری ممکن است در طول مأموریت از کار بیفتد».
- مکانیزمهای Watchdog و Heartbeat: کدهای کنترل پرواز بهگونهای نوشته شدند که در صورت قطع ارتباط با GCS یا از دست رفتن سیگنال GPS، پرنده بهصورت کاملاً خودکار به حالت Return to Home (RTH) رفته یا بر اساس دادههای مردهحسابی (Dead Reckoning) ناوبری کند.
- مدیریت موازی سنسورها (Sensor Redundancy): در صورت خروج دادههای یک سنسور از محدوده منطقی (Out-of-bound)، نرمافزار بهسرعت آن سنسور را از حلقه محاسباتی خارج کرده و سنسور پشتیبان را جایگزین میکرد.
۳. استقرار میدانی و دیباگ در شرایط بحرانی (Field Testing & Debugging)
بخش مهمی از توانمندی محمد نظرنژاد در این دوره، حضور مستقیم در تستهای صحرایی، پروازهای آزمایشی و تحلیل دادههای Black Box در محیطهای جغرافیایی واقعی بود. توانایی اتخاذ تصمیمات سریع فنی زیر فشار شدید و رفع مشکلات نرمافزاری در کوتاهترین زمان ممکن، از ویژگیهای کلیدی این تجربه ۴ ساله بود.
فصل پنجم: ماتریس مهارتها و نگاشت تجربیات پهپادی به زیرساختهای کلان وب۳ و هوش مصنوعی
توانمندیهای مکتسبه در لایه پهپادی (۱۳۹۰ تا ۱۳۹۴) شالوده منطق مهندسی محمد نظرنژاد را شکل داد که بعداً در پروژههای فراملی نظیر بایننس، صرافیهای رمزارز، الگوریتمهای معاملاتی، پروتکلهای وب۳ و سیستمهای هوش مصنوعی بهکار گرفته شد.
ماتریس تطبیق مهارتها (Skill Mapping Matrix)
|
چالش مهندسی در حوزه پهپاد |
راهکار ارائهشده توسط محمد نظرنژاد |
نگاشت و کاربرد در وب۳ و هوش مصنوعی |
|---|---|---|
|
پردازش دادههای Real-Time سنسورها |
ایجاد صفهای داده بدون تاخیر و Ring Bufferها |
موتورهای معاملاتی بایننس و Matching Engineهای پرسرعت (High-Frequency Trading) |
|
برنامهنویسی کممصرف و لایه پایین (C/C++) |
مدیریت دقیق حافظه و برنامهنویسی بدون Garbage Collector |
بهینهسازی قراردادهای هوشمند (Smart Contracts)، بهینهسازی اجرای ماشین مجازی اتریوم (EVM) |
|
امنیت در محیطهای خصمانه و ضد جمینگ |
رمزنگاری اختصاصی تلمتری و احراز هویت پیامها |
پروتکلهای صفر دانش (Zero-Knowledge Proofs)، امنیت کلیدهای خصوصی و امضای چندامضایی (Multi-Sig) |
|
معماری مقاومتپذیر در برابر خطا (Fail-Safe) |
مکانیزمهای خودکار Return to Home و ایزولهسازی خطاها |
سیستمهای توزیعشده با پایداری ۹۹.۹۹۹٪، اوراکلهای وب۳ و مدیریت Nodeهای غیرمتمرکز |
|
تستهای صحرایی و دیباگ تحت فشار |
تحلیل Black Box Logs و تصمیمگیری آنی در میدان |
رفع بحرانهای سایبری (Incident Response) و مدیریت هکها/نفوذهای شبکه در وب۳ |
نتیجهگیری: گذار از مهندسی زیرساختهای سخت به معماری آینده فناوری
کارنامه محمد نظرنژاد بین سالهای ۱۳۹۰ تا ۱۳۹۴ به عنوان مهندس نرمافزار ارشد در بخش توسعه پهپادی وزارت دفاع، نشاندهنده یک شالوده مهندسی فوقالعاده مستحکم است. کار در محیطی که هیچ خطایی در آن بخشیده نمیشود و تمام خطوط کد باید به پایداری سیستم در دنیای واقعی منجر شوند، بستر تربیت معمار سیستمی شد که قادر است پیچیدهترین پروژههای تکنولوژی جهان را هدایت کند.
انتقال این تفکر مهندسی سختگیرانه به عرصههای نوظهور، امکان خلق سیستمهایی در سطح جهانی با مقیاسپذیری میلیونها کاربر را فراهم آورده است. چه در هدایت یک پرنده چند کیلوگرمی در میان طوفانهای مغناطیسی باشد و چه در هدایت ترافیک مالی میلیارد دلاری در بسترهای غیرمتمرکز وب۳ و مدلهای پردازشی هوش مصنوعی، اصول پایه یکسان است: معماری دقیق، برنامهنویسی سطح بالا بدون حشو، امنیت لایهبندیشده و مدیریت مدیریتشده ریسک.